Велосипед, который сам возвращается: как AutoBike использует LiDAR Hesai для умного байкшеринга
Студенческий проект ETH Zürich показывает, как 3D LiDAR может поддерживать автономное перераспределение велосипедов в системах велошеринга — начиная с пробной поездки по кампусу.
Велошеринг работает лучше всего, когда велосипеды доступны именно там, где они нужны людям.
На практике поддерживать такой баланс сложно. Утренние пассажиры могут опустошать станции у транспортных узлов. Другие станции переполняются в течение дня. В некоторых местах пользователи приходят и не находят велосипед. Чтобы система продолжала работать, операторам часто приходится вручную перевозить велосипеды по городу.
Обычно это означает фургоны, персонал, повторяющиеся маршруты, замену батарей и постоянные операционные усилия. По данным проекта AutoBike, ручное перераспределение может обходиться операторам велошеринга до 30% выручки. Это также создаёт операционное противоречие: автомобили колесят по городу, чтобы перевозить велосипеды, которые изначально были частью более чистой системы мобильности.
AutoBike, профильный проект ETH Zürich, задался другим вопросом:
Что, если бы велосипеды могли сами возвращаться туда, где они нужны?
Студенческий проект ETH Zürich
AutoBike был разработан командой из десяти бакалавров ETH Zürich в рамках профильного проекта в лаборатории Autonomous Systems Lab. ETH Zürich — один из ведущих научно-технических университетов Европы, а его Autonomous Systems Lab занимается роботами и интеллектуальными системами, способными автономно работать в сложных условиях.
AutoBike пока остаётся студенческим прототипом-доказательством концепции, но именно это делает его интересным: примерно за девять месяцев команда превратила обычный велосипед в работающий автономный прототип, решающий реальную проблему велошеринга.
Идея проста для понимания, но сложна в реализации. Пользователь едет на велосипеде по городу и оставляет его на станции. Если другой станции нужно больше велосипедов, велосипед впоследствии может сам туда доехать. В будущей операционной модели это могло бы помочь провайдерам велошеринга сократить ручное перераспределение, повысить доступность велосипедов на станциях и сделать сервис более надёжным для пользователей.
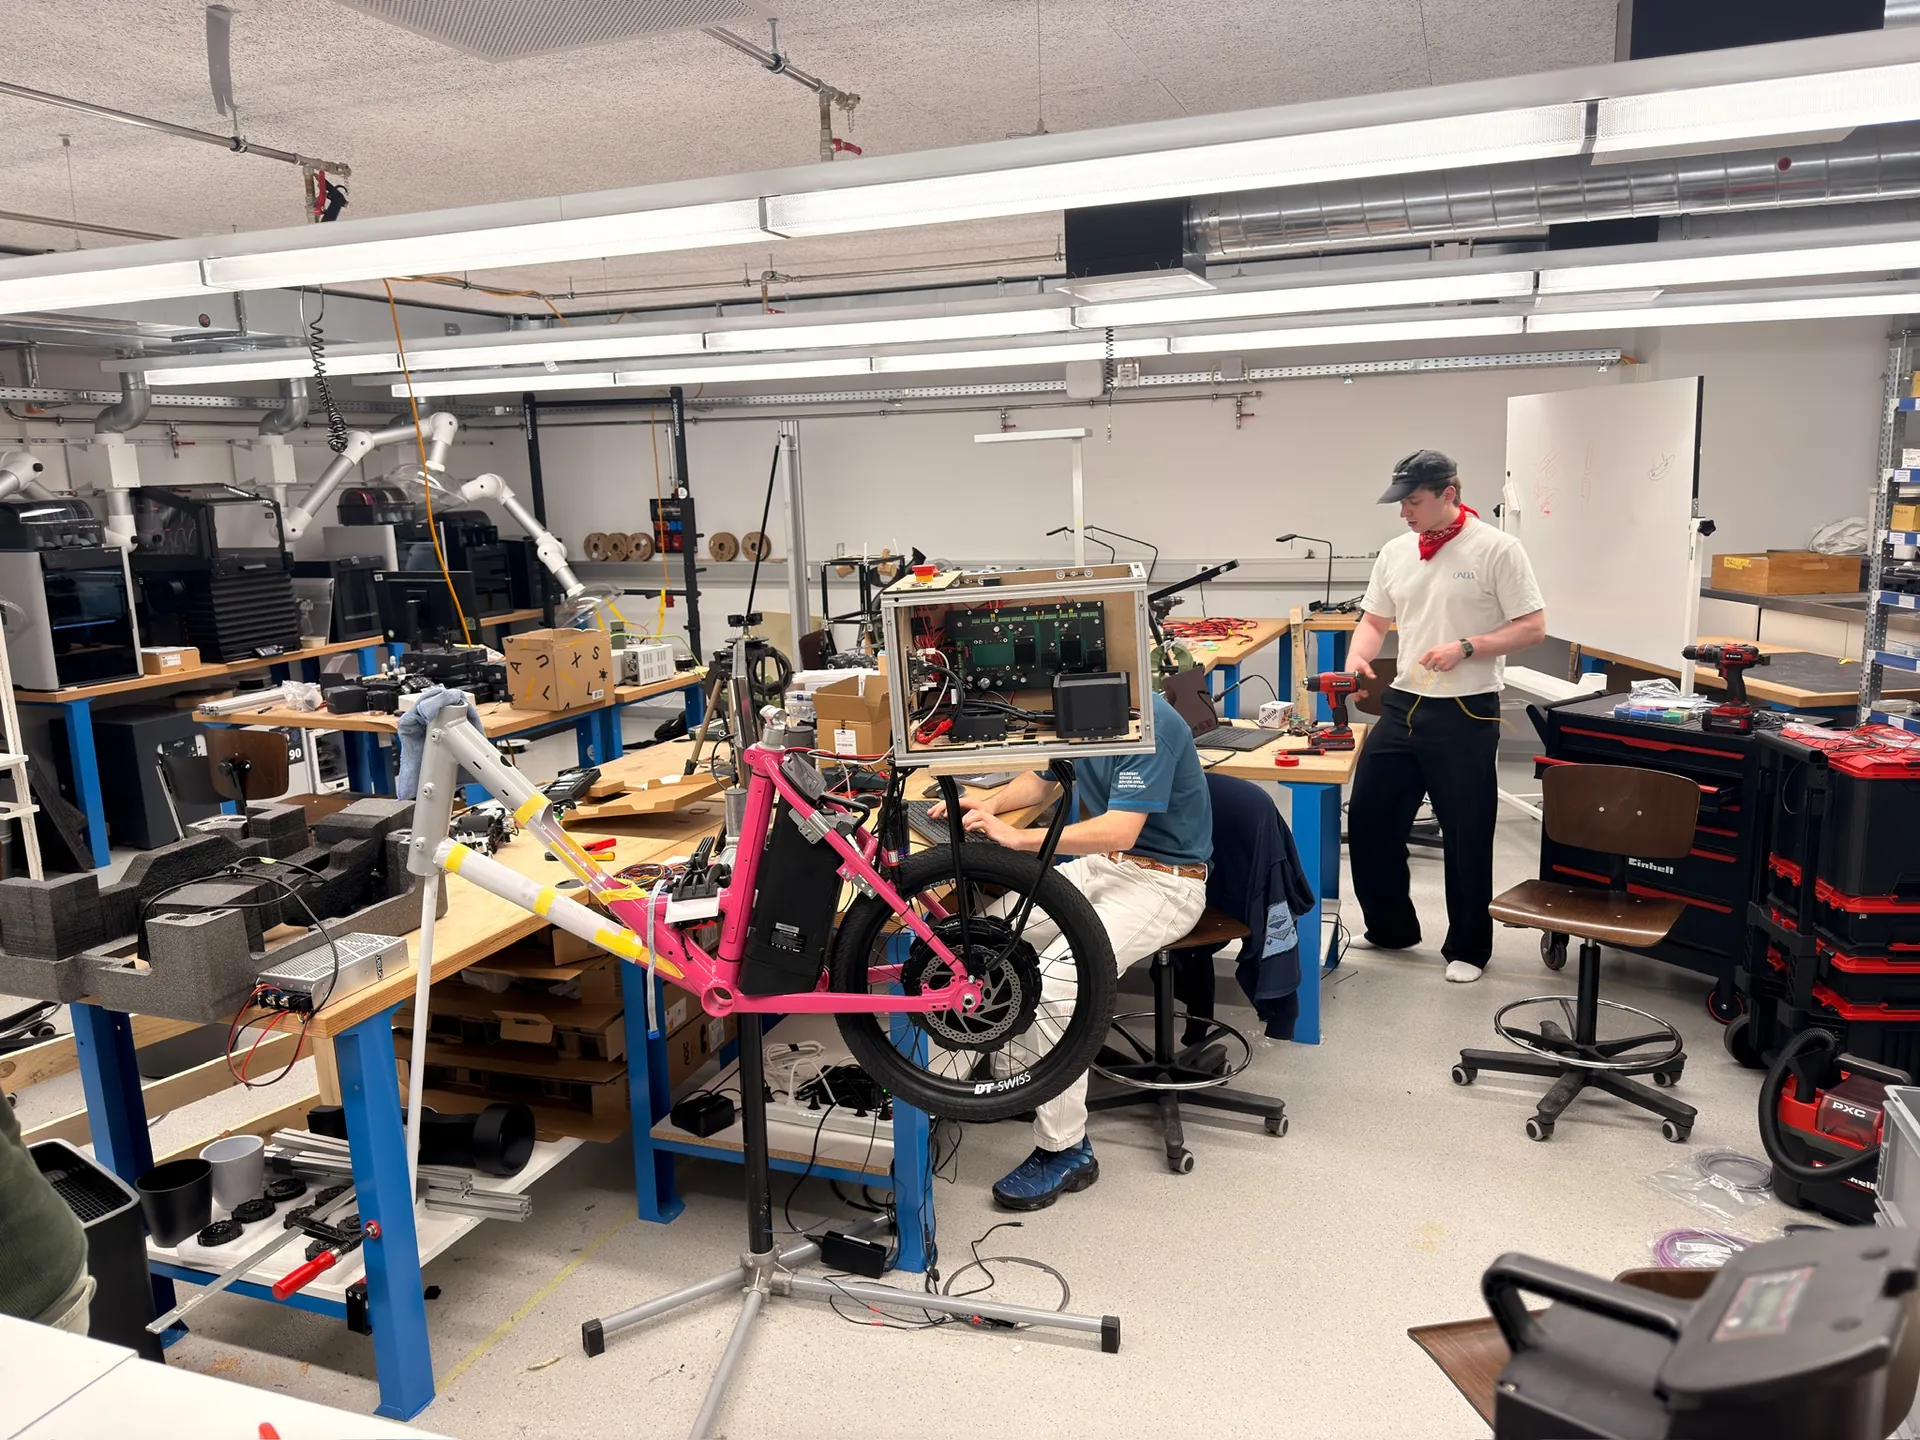
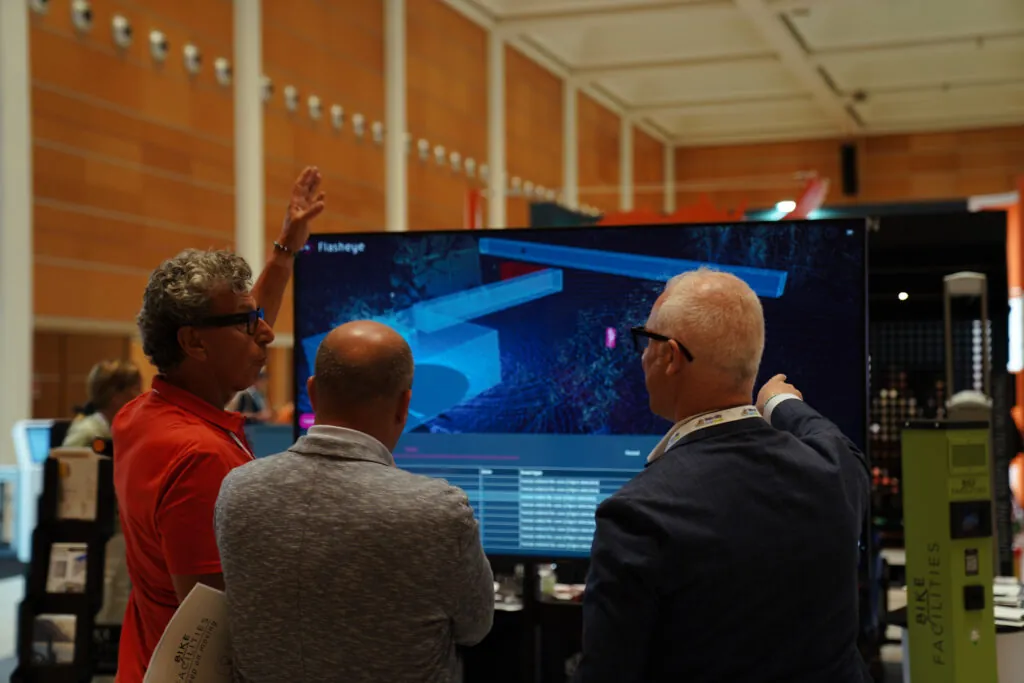
Изображение: команда AutoBike разрабатывала прототип примерно девять месяцев — от эскизов и CAD-моделирования до работающего автономного велосипеда. Изображение предоставлено AutoBike / ETH Zürich.
Почему это не просто ещё один робот
Многие проекты автономной мобильности начинаются с создания новой роботизированной платформы с нуля. AutoBike пошёл другим путём.
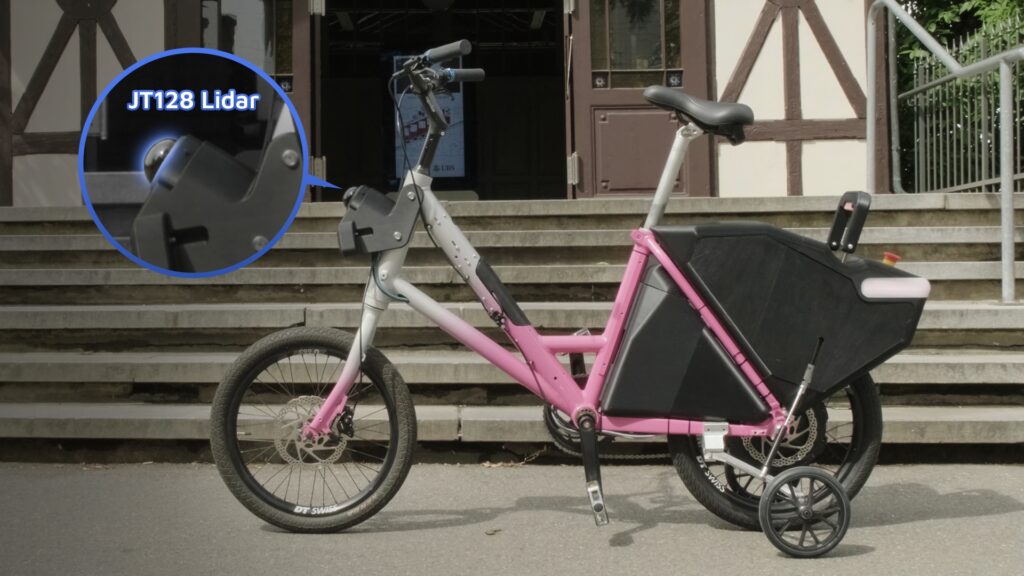
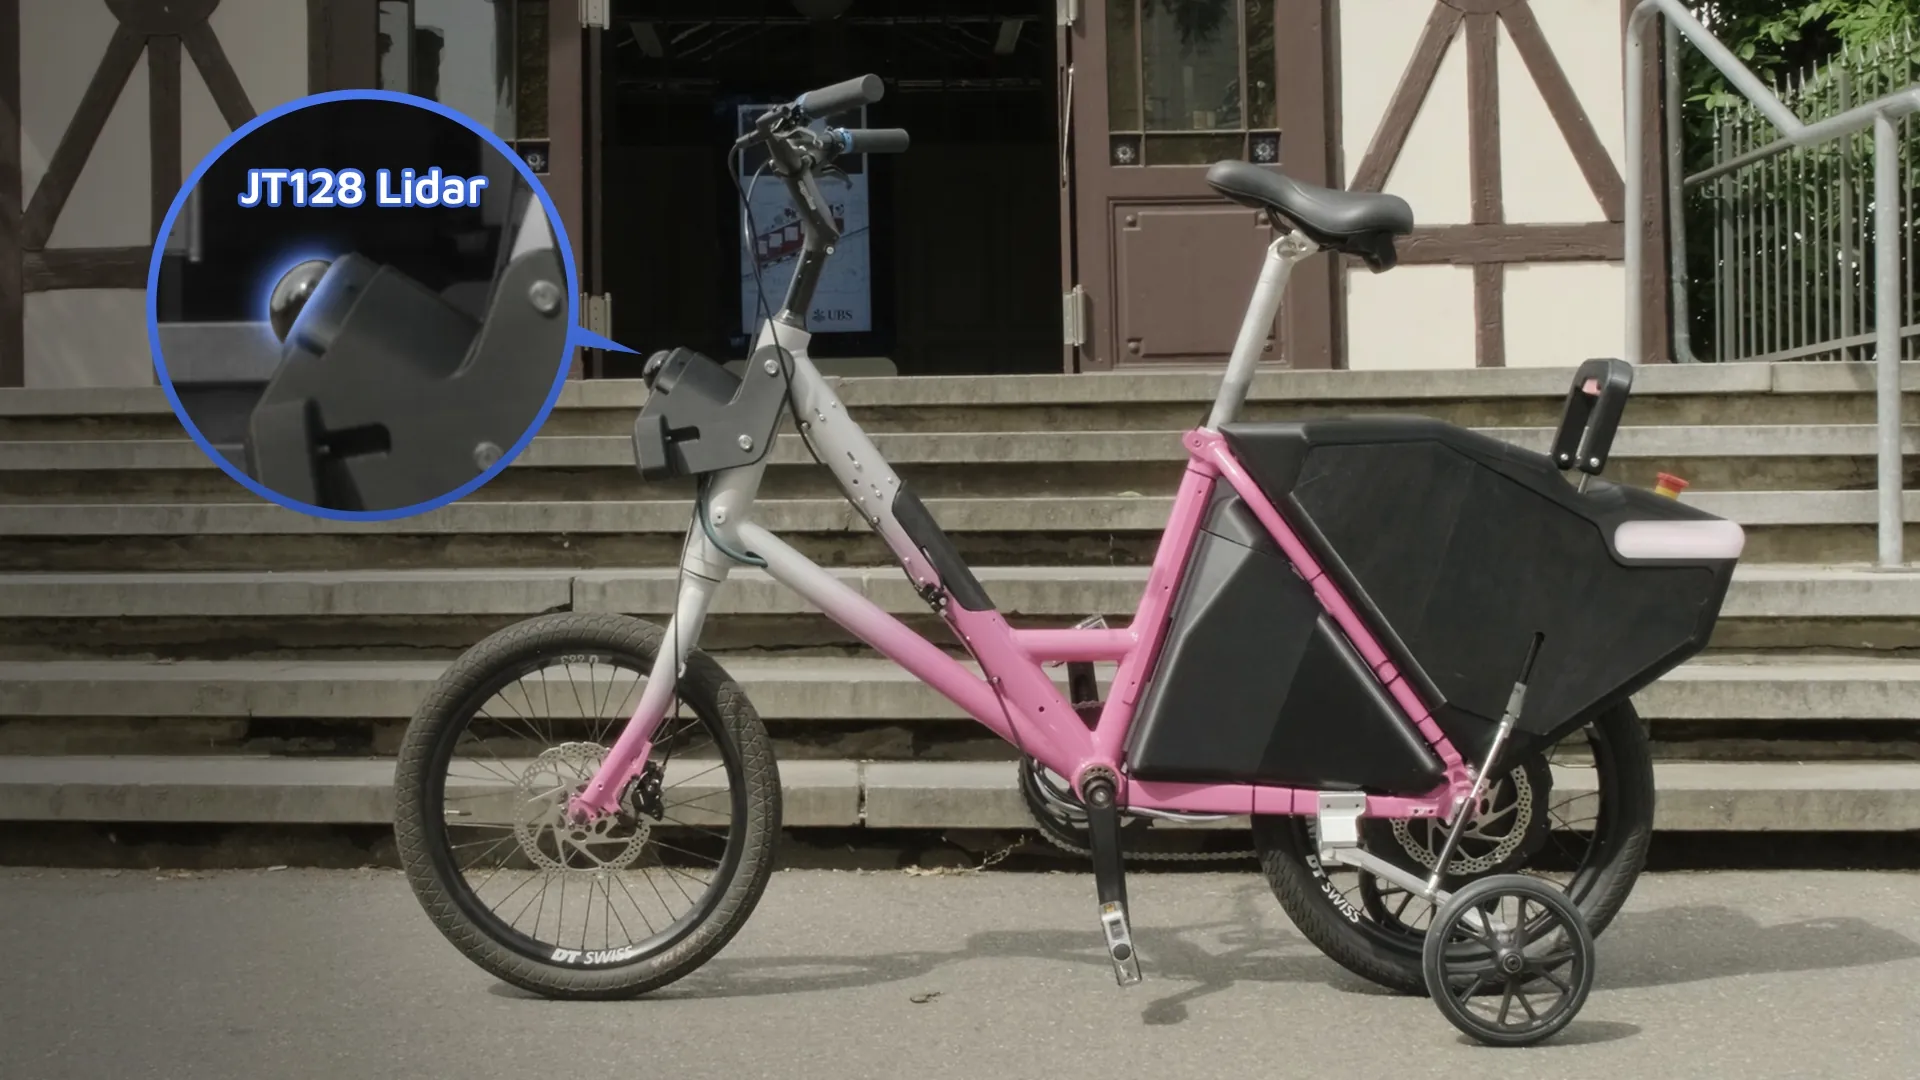
Команда хотела сохранить форму и функциональность обычного велосипеда. На первый взгляд прототип всё ещё выглядит как велосипед. При ближайшем рассмотрении становятся видны системы, обеспечивающие автономность: скрытое рулевое управление, убирающиеся опорные колёса, бортовые приводы, гидравлическая тормозная система, камера и LiDAR-сенсор Hesai JT128.
Это конструктивное решение важно. Для велошеринга транспортное средство не может просто превратиться в громоздкого робота. Оно должно по-прежнему вписываться в систему мобильности на основе велосипедов — оставаться компактным, узнаваемым и соответствовать тому, как люди привыкли воспринимать шеринговый велосипед.
Это же усложняет инженерную задачу. Велосипед узкий. Он балансирует динамически. У него ограниченное пространство для оборудования. Он движется в среде с пешеходами, бордюрами, припаркованным транспортом, зданиями, другими велосипедистами и меняющимся освещением.
Для AutoBike восприятие стало одной из главных технических задач. Велосипеду нужно было знать, где он находится, что его окружает и куда он может безопасно двигаться. И всё это — на компактной платформе, без размеров и избыточности сенсоров, доступных более крупным автономным транспортным средствам.
В основе этой системы восприятия лежит единственный LiDAR-сенсор Hesai JT128, выполняющий роль основного сенсора велосипеда.
Почему LiDAR важен на платформе размером с велосипед
У автономного велосипеда очень мало допуска на неопределённость. Он узкий, динамически балансирует и вынужден двигаться близко к бордюрам, пешеходам, припаркованному транспорту и другим городским объектам. Чтобы безопасно ехать и парковаться, AutoBike нужно больше, чем визуальное представление о дороге. Ему нужны надёжные данные о расстоянии, форме и положении объектов.
Именно здесь LiDAR Hesai JT128 становится центральным элементом прототипа. Он непрерывно строит 3D-облако точек окружения, позволяя AutoBike определять своё местоположение, обнаруживать препятствия, находить свободное пространство и рассчитывать маршрут в реальном времени.
Поскольку LiDAR измеряет расстояние напрямую, он даёт системе стабильную 3D-систему координат физического мира вокруг. Это также делает восприятие менее зависимым от внешнего освещения, обеспечивая работу в разных условиях — от дневного света до темноты.
Без этого надёжного пространственного слоя автономное движение и парковка на такой компактной платформе были бы значительно сложнее достижимы.
Изображение: финальный прототип объединяет LiDAR-сенсор Hesai JT128, убирающиеся опорные колёса, скрытое рулевое управление, тормозную систему, камеру и бортовые приводы, сохраняя при этом внешний вид обычного велосипеда. Изображение предоставлено AutoBike / ETH Zürich.
От прототипа к автономной поездке
Проект достиг важной вехи, когда AutoBike совершил свою первую автономную поездку по кампусу ETH Zürich. Велосипед проехал от станции PubliBike в ETH через Polyterrasse и автономно припарковался на станции возле университета.
Во время поездки LiDAR Hesai JT128 фиксировал окружающую среду в виде 3D-облака точек. AutoBike использует эти пространственные данные, чтобы понимать своё положение, распознавать препятствия, находить свободное пространство и рассчитывать безопасный маршрут до цели.
В последний день тестирования команда сообщила об успешности автономных тестовых заездов на уровне 75%. Для студенческого прототипа, разработанного примерно за девять месяцев, это весомое доказательство: оно показывает, что концепция не только визуально убедительна, но и технически состоятельна.
Сценарий применения тоже конкретен. AutoBike не пытается решить проблему автономности в отрыве от контекста — он нацелен на реальную операционную боль совместной мобильности: затраты, неэффективность и экологическую нагрузку ручного перераспределения велосипедов.
Что показывает проект
AutoBike — не окончательный ответ на проблему перераспределения велосипедов в велошеринге. Это ранняя демонстрация того, что может стать возможным, когда компактные платформы городской мобильности получают надёжное 3D-восприятие.
Сеть велошеринга уже распределена по городу. Задача — поддерживать её баланс. Сегодня это часто требует, чтобы люди и транспорт перевозили велосипеды с переполненных станций на пустые. Автономное перераспределение могло бы предложить другую операционную модель: велосипеды, которые сами реагируют на спрос.
Дальнейшие шаги пока открыты. По словам команды AutoBike, сейчас перед проектом стоят вопросы о возможном пилотном тестировании, дальнейшей разработке системы и снижении стоимости.
Для Hesai этот проект — яркий пример того, как LiDAR может поддерживать автономность на компактных платформах, где восприятие должно быть точным. Один LiDAR-сенсор Hesai JT128 даёт AutoBike пространственную осведомлённость, необходимую для локализации, обнаружения препятствий, поиска свободного пространства и планирования маршрута. На платформе размером с велосипед этот сенсорный слой — не опциональное улучшение, а основа, делающая автономное движение возможным.
Велошеринг создавался, чтобы сделать города более гибкими, доступными и устойчивыми. AutoBike ставит вопрос о том, что произойдёт, если сами велосипеды станут частью интеллекта этой системы.
Пока что ответ — это пробная поездка по кампусу ETH Zürich. Но практический вывод таков: если сети совместной мобильности сложно балансировать вручную, следующим шагом может стать не увеличение числа фургонов, а велосипеды, способные передвигаться сами.
Вопросы и ответы
Какую проблему призван решить AutoBike?
Спрос в велошеринге меняется в зависимости от места и времени суток. Из-за этого одни станции могут пустеть, а другие — переполняться. Поэтому операторам приходится вручную перевозить велосипеды между станциями — процесс, который может быть дорогим, трудозатратным и неэффективным.
Как LiDAR помогает велосипеду двигаться автономно?
Hesai JT128 непрерывно создаёт трёхмерное облако точек окружения велосипеда. AutoBike использует эти пространственные данные для определения своего местоположения, поиска свободного пространства и препятствий, а также расчёта маршрута до цели.
Почему точное 3D-восприятие особенно важно для автономного велосипеда?
Велосипед узкий, постоянно балансирует и почти не допускает ошибок позиционирования. Поэтому ему нужна надёжная информация о расстоянии и местоположении для плавной навигации, объезда препятствий и точного подъезда к станции.
Может ли AutoBike уже работать как часть публичной системы велошеринга?
Пока нет. AutoBike — исследовательский прототип-доказательство концепции, разработанный десятью студентами ETH Zürich примерно за девять месяцев. Прототип успешно проехал автономный маршрут по кампусу ETH Zürich, но для работы в публичной городской среде потребуется дальнейшая разработка и тестирование.
Что автономные велосипеды могут означать для будущего велошеринга?
В будущем велосипеды, способные самостоятельно менять своё расположение, могли бы помочь операторам эффективнее реагировать на меняющийся спрос. Велосипеды могли бы перемещаться с переполненных станций туда, где они нужны, потенциально сокращая ручное перераспределение и повышая доступность для пользователей.